शेन्झेन रीयुनियन इलेक्ट्रॉनिक्स कं, लि.
बातम्या

मोशन रोबोट्ससाठी कनेक्टर कसे निवडायचे: 3 गंभीर विचार

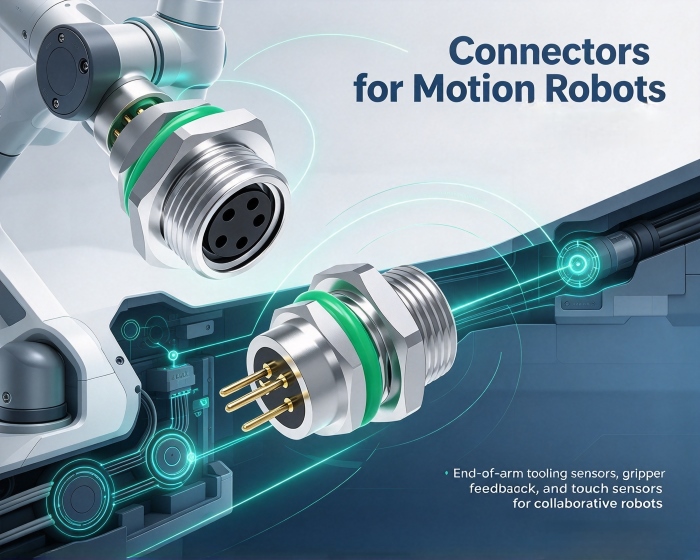
हाय-स्पीड मोशन रोबोट्सच्या सांध्यांना त्रिमितीय, उच्च-फ्रिक्वेंसी संमिश्र गतीची आवश्यकता असते आणि कनेक्टर सतत कंपन, टॉर्शन आणि मायक्रो-मोशन वेअरच्या अधीन असतात. पारंपारिक औद्योगिक रोबोट्समध्ये तुलनेने स्थिर कार्यप्रवाह असतात आणि त्यांचे कनेक्टर प्रामुख्याने पॉवर आणि सिग्नल मार्ग म्हणून कार्य करतात; हाय-स्पीड मोशन परिस्थितीत, तथापि, अपयश क्वचितच त्वरित येते परंतु सतत गती दरम्यान हळूहळू जमा होते. निवडण्यामागील तर्कcमोशन रोबोट्ससाठी ऑननेक्टरया ऑपरेटिंग परिस्थितींमधून तयार केलेल्या डिझाइन आवश्यकतांवर आधारित असावे.


यांत्रिक विश्वासार्हतेला प्राधान्य का आहे?

सतत कंपन असलेल्या वातावरणात, मानक घर्षण-लॉक कनेक्टर प्रगतीशील ढिले अनुभवू शकतात. कंपनाच्या वेळी टर्मिनल्स किंचित बदलतात, ज्यामुळे संपर्काचा दाब हळूहळू कमी होतो, ज्यामुळे शेवटी सिग्नल सोडणे किंवा पॉवर व्यत्यय येतो.

या समस्येचे निराकरण करणाऱ्या डिझाइन वैशिष्ट्यांमध्ये हे समाविष्ट आहे: पॉझिटिव्ह लॅचिंग आणि दुय्यम लॉकिंग—जसे की कनेक्टर पोझिशन ॲश्युरन्स (CPA) यंत्रणा—जे अपघाती टर्मिनल डिसेंगेजमेंट टाळण्यासाठी यांत्रिक स्टॉपचा वापर करते; आणि रिडंडंट कॉन्टॅक्ट डिझाइन, जिथे एकच संपर्क संपला तरीही दुहेरी संपर्क किंवा दोन स्वतंत्र संपर्क चालकता टिकवून ठेवतात. संयुक्त मॉड्यूल्स सारख्या गंभीर स्थानांमध्ये, या यांत्रिक विश्वासार्हतेच्या वैशिष्ट्यांना इतर बाबींपेक्षा प्राधान्य दिले पाहिजे. मोशन रोबोट्समध्ये वापरल्या जाणाऱ्या कनेक्टरसाठी, कंपन-प्रतिरोधक लॉकिंग यंत्रणा ही सतत मोशन ऍप्लिकेशन्समध्ये मूलभूत आवश्यकता आहे.


सिग्नलची अखंडता कशी सुनिश्चित केली जाते?

हाय-स्पीड रोबोटिक सिस्टममध्ये डेटा बँडविड्थची मागणी वाढतच आहे. रिअल-टाइम व्हिजन प्रोसेसिंग, मोशन कंट्रोल आणि पर्यावरणीय सेन्सिंग अत्यंत जोडलेले आहेत, अनेकदा उच्च-स्पीड डिफरेंशियल सिग्नल आणि पॉवर लाईन्स कॉम्पॅक्ट जॉइंट्समध्ये समांतर मार्गाने जाण्याची आवश्यकता असते.

या लेआउटमध्ये, इलेक्ट्रोमॅग्नेटिक इंटरफेरन्स (EMI) ही प्राथमिक चिंता आहे. शिल्डिंग डिझाईन्स जे नियंत्रित-प्रतिबाधा संरचनांचा वापर करतात ते सिग्नल क्षीणन आणि सिग्नल आणि पॉवर लाईन्समधील क्रॉसस्टॉक कमी करण्यास मदत करतात. सर्वो-चालित अनुप्रयोगांमध्ये,मोशन रोबोट्ससाठी कनेक्टरएन्कोडर, सेन्सर्स आणि इतर घटकांसाठी सिग्नल चॅनेलद्वारे स्पष्ट संप्रेषण राखत असताना अनेक अँपिअरचे प्रवाह वाहून नेणे आवश्यक आहे. हायब्रिड कनेक्टर एकाच इंटरफेसमध्ये इलेक्ट्रिकल अलगाव आणि यांत्रिक एकीकरण प्राप्त करतात, वायरिंगची जटिलता आणि कनेक्शन पॉइंट्सची संख्या कमी करतात.


स्पेस ॲडॉप्टेशनच्या संदर्भात ट्रेड-ऑफ कसे केले जावे?

रोबोट सांध्यातील अंतर्गत जागा तुलनेने मर्यादित आहे. जेव्हा कनेक्टर मर्यादित जागेत जोडले जातात, तेव्हा ते अक्षीय असेंब्ली तणावाच्या अधीन असू शकतात, ज्यामुळे कालांतराने घरांचे विकृतीकरण किंवा टर्मिनल विस्थापन होऊ शकते.

फ्लोटिंग डिझाइन असेंब्ली टॉलरन्स आणि ऑपरेशनल कंपनांमुळे होणारे विस्थापन शोषून घेऊ शकते, ज्यामुळे टर्मिनल्सवरील असेंबली तणावाचा प्रभाव कमी होतो. अरुंद खेळपट्टी आणि कमी प्रोफाइल असलेली सोल्यूशन्स कॉम्पॅक्ट स्पेससाठी थेट योग्य आहेत, जागेच्या कमतरतेमुळे सक्तीने असेंब्ली कमी करतात. पहिले दोन निकष पूर्ण झाल्यानंतर, शक्य तितके कॉम्पॅक्ट सोल्यूशन निवडा. फिटिंगमोशन रोबोट्ससाठी कनेक्टरमर्यादित जागेत विश्वासार्हता आणि कॉम्पॅक्टनेस यांच्यात संतुलन आवश्यक आहे.


निवडीनंतर पडताळणी कशी करावी?

एकदा निवड पूर्ण झाल्यानंतर, उत्पादनाने कंपन, टॉर्शन आणि संमिश्र गती स्थितींतील कार्यप्रदर्शन डेटासह डायनॅमिक जीवन चाचणी घेतली आहे की नाही याची पुरवठादाराशी पुष्टी करण्याची शिफारस केली जाते. स्थिर विद्युत मापदंड फक्त एक प्रारंभिक बिंदू आहेत; डायनॅमिक ऑपरेटिंग परिस्थितीत विश्वासार्हता ही मुख्य मेट्रिक आहेमोशन रोबोट्ससाठी कनेक्टर.


आमच्याबद्दल

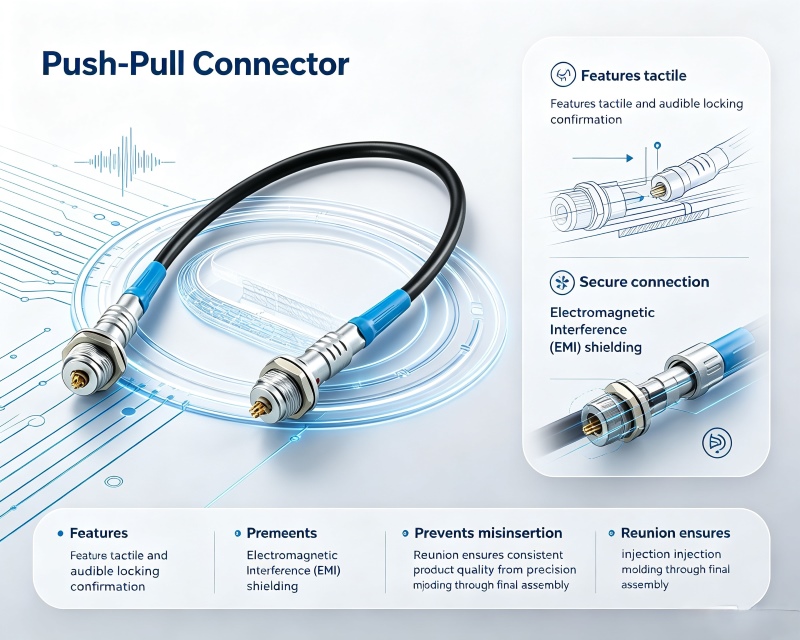
रीयुनियनला पुश-पुल सेल्फ-लॉकिंग कनेक्टरचा व्यापक अनुभव आहे. त्याची कंपन-प्रतिरोधक लॉकिंग यंत्रणा आणि कॉम्पॅक्ट डिझाइन हाय-स्पीड मोशन रोबोट्सच्या यांत्रिक विश्वासार्हता आणि जागा-बचत आवश्यकता पूर्ण करते. अयशस्वी परिस्थितीवर आधारित कनेक्टर निवडणे केवळ वैशिष्ट्यांची तुलना करण्यापेक्षा वास्तविक गरजांशी अधिक अचूक जुळणी प्रदान करते.


संबंधित बातम्या
मला एक संदेश द्या
बातम्या शिफारशी
X
आम्ही तुम्हाला एक चांगला ब्राउझिंग अनुभव देण्यासाठी, साइट रहदारीचे विश्लेषण करण्यासाठी आणि सामग्री वैयक्तिकृत करण्यासाठी कुकीज वापरतो. ही साइट वापरून, तुम्ही आमच्या कुकीजच्या वापरास सहमती देता. गोपनीयता धोरण
नकार द्यास्वीकारा